本项目依托上海海事大学“上海智能海事搜救与水下机器人工程技术研究中心”,针对实际海事搜救中水下环境复杂、目标检测难、搜救效率低等重点难题展开系统性研究。在传统海事搜救中,深海潜水器常面临轨迹跟踪速度跳变与驱动饱和的控制难题;同时,实际海洋环境往往水质浑浊或存在遮挡物,导致水下目标检测效率与精度不足;此外,单一作业平台难以应对大面积、复杂的搜救任务,缺乏高效的海空立体协同能力。本项目旨在攻克上述关键技术,建立全方位立体式搜救体系,提升国家深远海海事搜救与资源勘探能力。
二、技术原理与创新点
(一)技术创新点
1.抗遮挡深度学习目标检测算法:引入深度学习技术,通过对抗遮挡网络与YOLO算法的有机结合,显著提升了在水质浑浊、存在遮挡物等恶劣海洋环境下的水下目标检测效率与识别精度。
2.多AUV协同全覆盖搜索算法:首次将新型生物启发模型与深海覆盖式搜索相结合,建立了多自主水下机器人(AUV)协同路径规划与全覆盖搜索算法,有效解决了大范围水下区域的搜索遗漏与效率问题。
3.海空跨域立体协同搜救体系:在原有水下搜救机器人平台基础上,着重立体纵深发展,搭建了“海事”系列海空协同搜救系统。实现了空中无人机集群、水面无人艇集群及水下机器人集群之间的高效联动与数据互通。
(二)相关图片
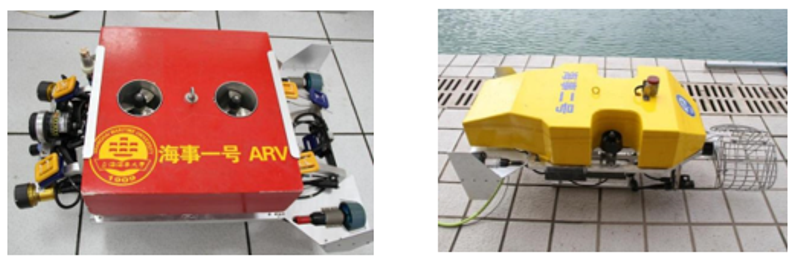
“海事一号”ARV “海事二号”ROV
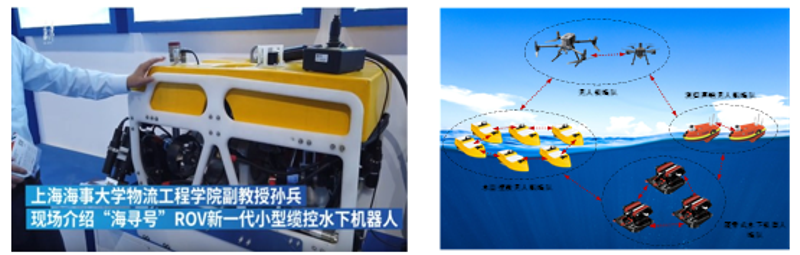
“海寻号”ROV及其海事搜救实验立体搜救系统
三、技术优势与竞争力
1.全方位立体作业能力:突破了单一维度的限制,通过空中、水面、水下的跨域集群联动,具备了全天候、全方位的立体式搜救能力,极大提高了搜救覆盖面和响应速度。
2.复杂环境适应性强:针对深海高压、水质浑浊及强干扰环境,系统集成的先进控制算法与视觉检测技术确保了作业的稳定性和高精度,相比传统设备具有更强的环境鲁棒性。
3.实战验证与成熟度高:核心控制技术已在中国首台自主设计、自主集成研制的7000 米级载人潜水器“蛟龙号”上应用,且研发了“海事一号”ARV、“海事二号”ROV、“海寻号”等一系列实体样机,技术成熟度较高,具备产业化基础。
四、应用场景与市场前景
1.海难紧急救援:适用于海上突发事故的人员搜救、沉船定位与探查,特别是在复杂海况下的快速响应与精准作业。
2.海洋装备抢修与维护:应用于水下管道、电缆及海上平台等海洋工程装备的日常巡检与应急抢修,降低人工潜水作业风险。
3.深远海资源勘探:可用于深海矿产、生物资源的勘探与调查,以及海洋科考数据的采集,支持国家深海战略。
五、相关专利
1.一种障碍物和海流环境中多AUV快速围捕方法,专利号:ZL202110720591.X。
联系部门:上海海事大学技术转移中心
联系人:吴老师/王老师
电话:021-38283308/021-50193210
电子邮件:gswu@shmtu.edu.cn