一、项目背景与待解决难题
随着智能航运和海洋装备智能化的发展,无人艇在海事作业、海洋科考、海洋安全等领域的应用需求持续攀升,但自主靠泊作为无人艇全流程自主作业的核心环节,成为制约其规模化应用的关键瓶颈,行业现存诸多痛点与技术难题亟待解决。
从行业痛点来看,目前绝大多数无人艇的离靠泊仍依赖人工辅助或辅船协助,不仅消耗大量人力、财力成本,还在复杂海洋环境下存在作业效率低、人为操作失误引发的安全风险;同时,港口水域通航环境复杂,动态障碍物多、风浪流干扰显著,传统靠泊方式难以适配无人艇的无人化作业需求。从技术瓶颈而言,现有无人艇控制研究多集中于路径规划、避碰控制,针对自动靠泊过程的算法研究相对匮乏,且缺乏对靠泊过程中突发不确定事件的有效应对机制,控制系统的鲁棒性和实用性不足。
从市场与行业发展需求来看,国际海事组织(IMO)2018年将船舶自主水平划分为4个等级,明确完全自主船舶需实现无人员干预的自主靠泊,成为行业发展的核心目标,国内海洋装备智能化升级也对无人艇自主靠泊技术提出迫切需求。成熟的自主靠泊技术不仅能大幅降低无人艇运营成本、减少事故率,还能推动无人艇实现从“远程控制”到“完全自主”的技术跨越,适配海洋经济建设的多元化需求。
二、技术原理与创新点
(一)技术原理:本技术以AI、大数据、深度学习为核心,构建基于可变自主等级的无人艇自主靠泊体系,通过 “态势感知-信息融合-自主决策-自适应控制-异常监测” 全流程技术链路,实现复杂海洋环境下无人艇的安全、自主靠泊,核心原理分为五大环节:
多源态势感知:融合导航雷达、激光雷达、毫米波雷达、AIS、GPS /北斗、气象站等多种传感器信息,完成靠泊目标定位、环境地图建模、自身位姿确定及航行态势评估,对未知信息实时预警并上传岸基。
多维度信息融合:整合环境因素(气象、水文、通航情况)、动态障碍物(航行船舶、漂浮物)、静态障碍物(码头、海岛)等信息,通过艇岸数据交互实现感知信息的深度处理与融合。
分层递阶自主决策:构建“中枢司令级-组织协调级-基础控制级”三层决策体系,结合改进A*算法(加入天气影响因子)、多尺度可视图法、改进鲸鱼优化算法完成靠泊路径规划,通过协商式、反应式、紧急式三级避碰策略实现智能避障,同时根据场景动态调整自主等级。
模型参考自适应控制:设计靠泊航速、航向双模型参考自适应控制器,结合S面自适应控制算法、自适应神经网络滑模控制方案,应对无人艇系统时变、非线性及海洋环境干扰问题;通过艇体前后毫米波雷达实现高精度艇岸定位,精准控制发动机油门与舵角。
异常事件智能监测与处理:基于事件触发机制和多示例学习方法,建立不确定事件多示例分类器,通过支持向量机学习识别靠泊过程中的异常事件,结合人机交互实现岸基干预与自主处理的协同。
(二)核心创新点:可变自主等级靠泊机制:突破传统固定控制模式,根据靠泊态势、环境干扰、设备状态动态调整自主等级,实现 “自主靠泊-远程遥控-人工干预” 的无缝切换,适配复杂多变的海洋作业场景。
融合气象因素的路径规划算法:在经典A*算法基础上加入天气影响因子,结合多尺度可视图法和改进鲸鱼优化算法,实现风浪区域规避、航行时间最短、燃料消耗最优的多目标路径规划,解决远距离航线规划速度慢、精度差的难题。
多示例学习的异常事件监测体系:建立基于支持向量机的不确定事件分类器,通过岸基经验学习不断优化异常事件识别与处理能力,大幅提升控制系统对突发情况的鲁棒性,填补了无人艇靠泊异常处理的技术空白。
高精度艇岸定位与自适应控制融合:通过艇体前后毫米波雷达实现毫米级艇岸距离测量,结合S面自适应控制、自适应神经网络滑模控制,有效抑制风、浪、流等海洋环境干扰,确保靠泊过程的稳定性和精准性。
全链路AI赋能的技术体系:将深度学习、大数据分析融入态势感知、决策、控制全流程,构建“感知-决策-控制-反馈-学习”的智能闭环,实现无人艇靠泊技术的智能化升级。
三、技术优势与竞争力
相较于现有技术多聚焦于单一环节(如路径规划、避碰),本技术构建了从态势感知到异常处理的全链路技术体系,实现“感知-决策-控制-学习”的智能闭环,覆盖无人艇靠泊全流程,技术完整性处于行业领先水平。
复杂环境的适应性与鲁棒性:针对海洋环境风、浪、流干扰及突发不确定事件,设计了可变自主等级机制、多示例学习异常监测体系和抗干扰自适应控制算法,在恶劣海况下仍能保持靠泊系统稳定,远优于传统靠泊技术的环境适配能力。
路径规划的多目标优化性:融合气象因素的改进算法实现了“安全、高效、节能”的多目标路径规划,相比传统单一最短路径规划,能有效规避大风浪区域,同时平衡航行时间和燃料消耗,经测试路径规划效率提升30%以上,燃料消耗降低10%左右。
控制精度与智能化程度高:通过毫米波雷达高精度定位和双模型参考自适应控制,实现靠泊过程的精准操控;结合AI深度学习和人机交互,无人艇可自主学习岸基操作经验,持续优化靠泊策略,智能化程度达到IMO第四级完全自主船舶的技术要求。
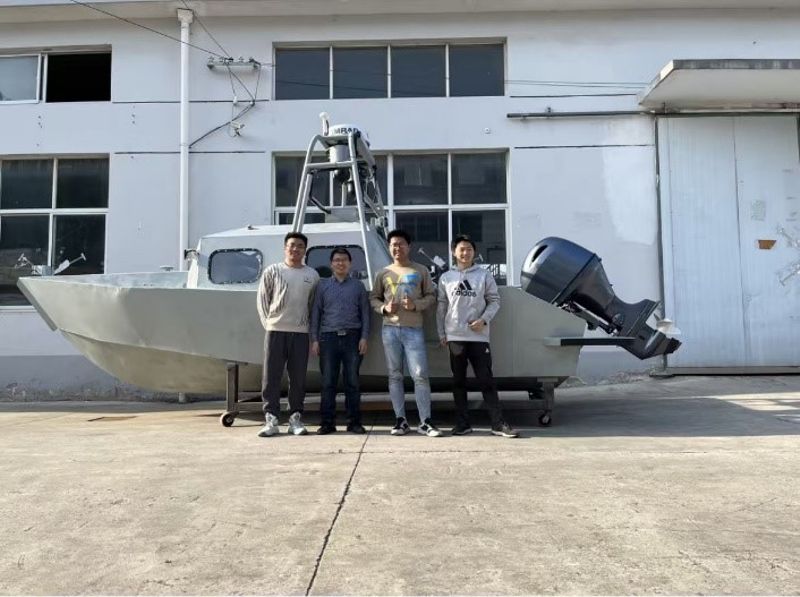
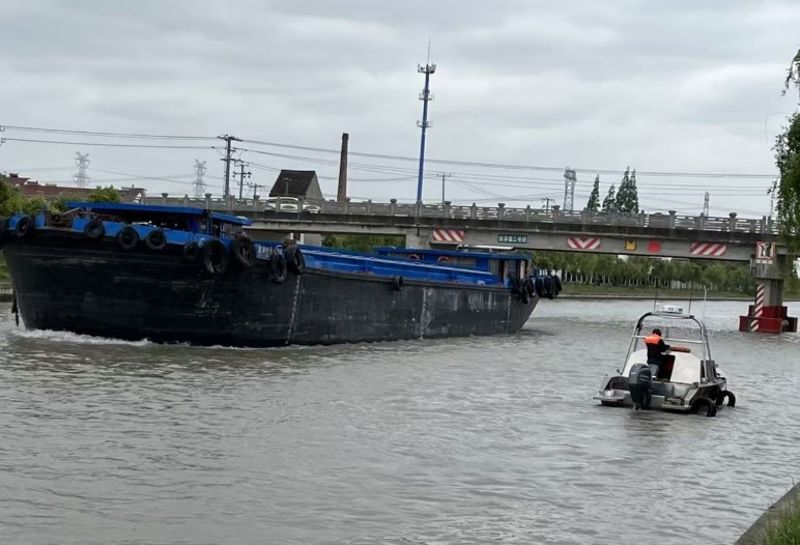
工程化与实用性强:基于上海海事大学“海腾01”号无人艇完成了内河及海上实船测试,技术方案已通过仿真算法测试、数据模型测试和实船试验验证,相较于实验室阶段的同类技术,更易实现工程化落地和产业化应用。
核心技术的自主创新性:本技术依托国家自然科学基金项目研发,核心算法(如融合气象的路径规划、多示例学习异常监测)均为自主研发,拥有完整的知识产权体系,相比国外同类技术(如美国“探索者”无人艇靠泊技术),更适配国内港口水域环境和无人艇作业需求。
四、应用场景与市场前景
(一)核心应用场景
海事作业领域:适用于海上溢油处理、海洋环境监测、航道巡检、搜救打捞等无人艇作业,实现无人艇在港口、码头、近岸水域的自主靠泊,替代人工辅助,提升海事作业效率。
海洋科考领域:用于海洋资源勘探、海洋水文气象观测等无人科考艇,实现科考艇在远海、岛礁等复杂水域的自主靠泊,保障科考设备和数据的安全回收。
港口运营领域:应用于港口内无人拖船、无人货运艇,实现港口水域内的自主靠泊与调度,推动港口智能化升级,提升港口作业效率。
民用休闲领域:适用于水上旅游、休闲娱乐等小型无人艇,实现景区、湖泊等封闭水域的自主靠泊,提升民用无人艇的安全性和便捷性。
(二)市场前景
随着全球海洋经济的快速发展和海洋装备智能化的升级,无人艇市场需求呈现爆发式增长,而自主靠泊作为无人艇的关键核心技术,市场前景极为广阔。
从国内市场来看,港口智能化改造、海事作业无人化、海洋科考装备升级等均对无人艇自主靠泊技术提出迫切需求,仅海事作业、港口运营领域的市场规模每年超百亿元;从国际市场来看,美国、欧洲、东南亚等国家和地区均在大力发展无人艇产业,自主靠泊技术作为无人艇规模化应用的核心瓶颈,国际市场需求持续攀升。
同时,本技术可与无人艇制造、港口智能化、海洋大数据等产业融合,形成“技术+装备+服务”的产业化生态,不仅可直接应用于无人艇制造企业的产品升级,还可提供港口智能化改造、无人艇运营维护等增值服务,产业延伸空间巨大。预计未来5-10年,无人艇自主靠泊技术将成为海洋智能装备领域的核心增长点之一,市场规模将保持年均25%以上的增速。
五、知识产权
1.基于反演滑模控制的无人艇编队控制方法和控制系统,ZL202110367311.1;
2.一种基于元宇宙的智能船舶自主决策系统及方法, 202411618955.3。